


Quelle est la différence entre les robots industriels à 6 axes et les robots collaboratifs ?
La différence entre Robots industriels à 6 axeset robots collaboratifs (Cobots)mensonges dans leur conception, finalité, dispositifs de sécurité, et contexte de l'application, même si les deux peuvent avoir des capacités de mouvement similaires telles que 6 degrés de liberté (6 axes).
Voici une comparaison détaillée :
1. Objectif de conception
| Fonctionnalité | Robot industriel à 6 axes | Robot collaboratif (cobot) |
| Utilisation principale | Fabrication à grande vitesse et à grand volume | Collaboration sûre avec les humains |
| Environnement | Généralement en cage ou clôturés | Travaille côte à côte avec les humains |
| Charge utile et vitesse | Capacité de charge utile élevée et vitesses rapides | Charges utiles réduites et vitesses plus lentes pour plus de sécurité |
2. Dispositifs de sécurité
| Fonctionnalité | Robot industriel | Cobot |
| Sécurité | Nécessite des systèmes de sécurité externes (clôtures, barrières immatérielles, etc.). | Dispositifs de sécurité intégrés (détection de force, limitation de vitesse, bords arrondis) |
| Interaction humaine | Interaction directe déconseillée | Spécialement conçu pour l'interaction homme-robot |
| Détection de collision | Rare ou externe | Des capteurs de force/couple intégrés détectent les collisions et arrêtent le véhicule. |
3. Programmation et intégration
| Fonctionnalité | Robot industriel | Cobot |
| Complexité de la programmation | Nécessite généralement des connaissances spécialisées | Des modes d'apprentissage plus simples, souvent par glisser-déposer ou manuels |
| Temps d'intégration | Installation et intégration plus longues | Déploiement et redéploiement rapides |
| Flexibilité | Généralement fixé en place | Souvent mobiles ou redéployables pour différentes tâches |
4. Applications
| Robot industriel | Robot collaboratif |
| Soudage, peinture, levage de charges lourdes, manutention à grande vitesse | Assistance au montage, manutention légère, alimentation de machines, emballage, contrôle qualité |
5. Exemple de cas d'utilisation
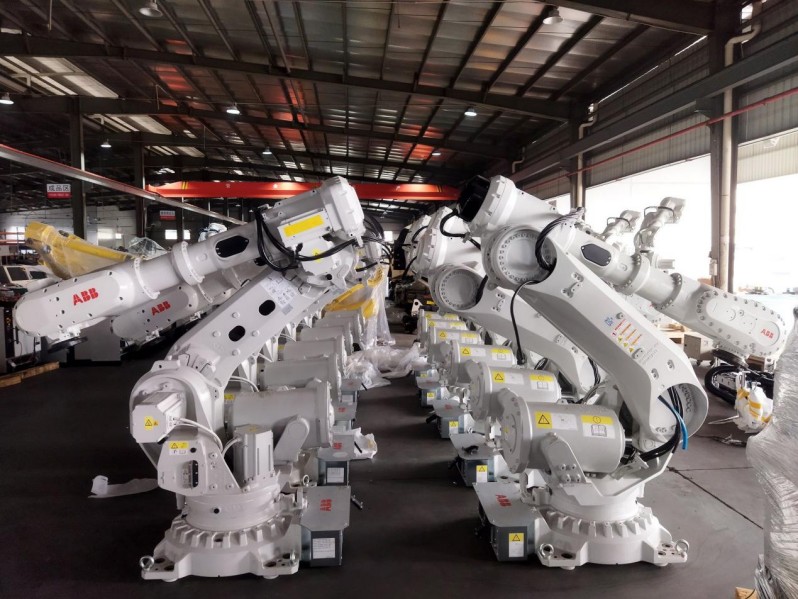
● Robot industriel à 6 axes: UN Robot de soudagesur une chaîne de production automobile, opérant à grande vitesse derrière des barrières de sécurité.
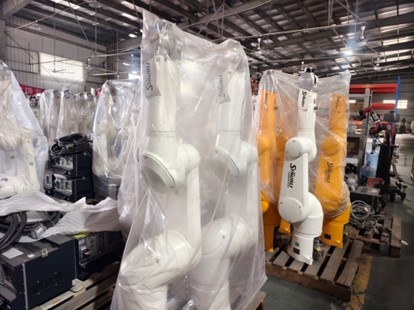
● Robot collaboratif: UN cobot assistant un travailleuren maintenant une pièce en place pendant l'assemblage, en s'arrêtant immédiatement en cas de choc.
✅ Résumé
| Fonctionnalité | Robot industriel à 6 axes | Robot collaboratif (cobot) |
| Sécurité | Nécessite des systèmes de sécurité externes | Systèmes de sécurité intégrés |
| Vitesse | Rapide | Plus lentement (par mesure de sécurité) |
| Charge utile | Haut | Généralement plus bas |
| Flexibilité | Moins (généralement fixe) | Élevé (facilement redéployable) |
| Programmation | Complexe | Convivial |
| Interaction humaine | Non | Oui |
Un robot collaboratif peut également avoir 6 axesLe terme « 6 axes » fait donc référence aux capacités de mouvement, et non à un usage collaboratif ou industriel. La principale différence réside dans… comment ils sont conçus pour fonctionner—avec ou sans humains.